
数ブラウズ:1 著者:サイトエディタ 公開された: 2024-08-27 起源:パワード


複数の高層物件を管理する大手商業用不動産会社は、屋外メンテナンス ルーチンにロボット窓掃除機を組み込みました。彼らの目標は、手作業のコストを大幅に削減し、ファサードの美観を向上させることでした。しかし、フリートの導入直後に、同社はソフトウェアの不安定性により重大な運用上の障害に遭遇しました。清掃ロボットは頻繁に不具合を起こし、アクティブな清掃サイクル中に突然停止したり、ガラスの部分が完全に見落とされたりすることがありました。これらの中断により建物の外観が低下し、メンテナンス チームは手動による救助を繰り返し実行する必要があり、自動化によって期待されていた ROI が台無しになりました。
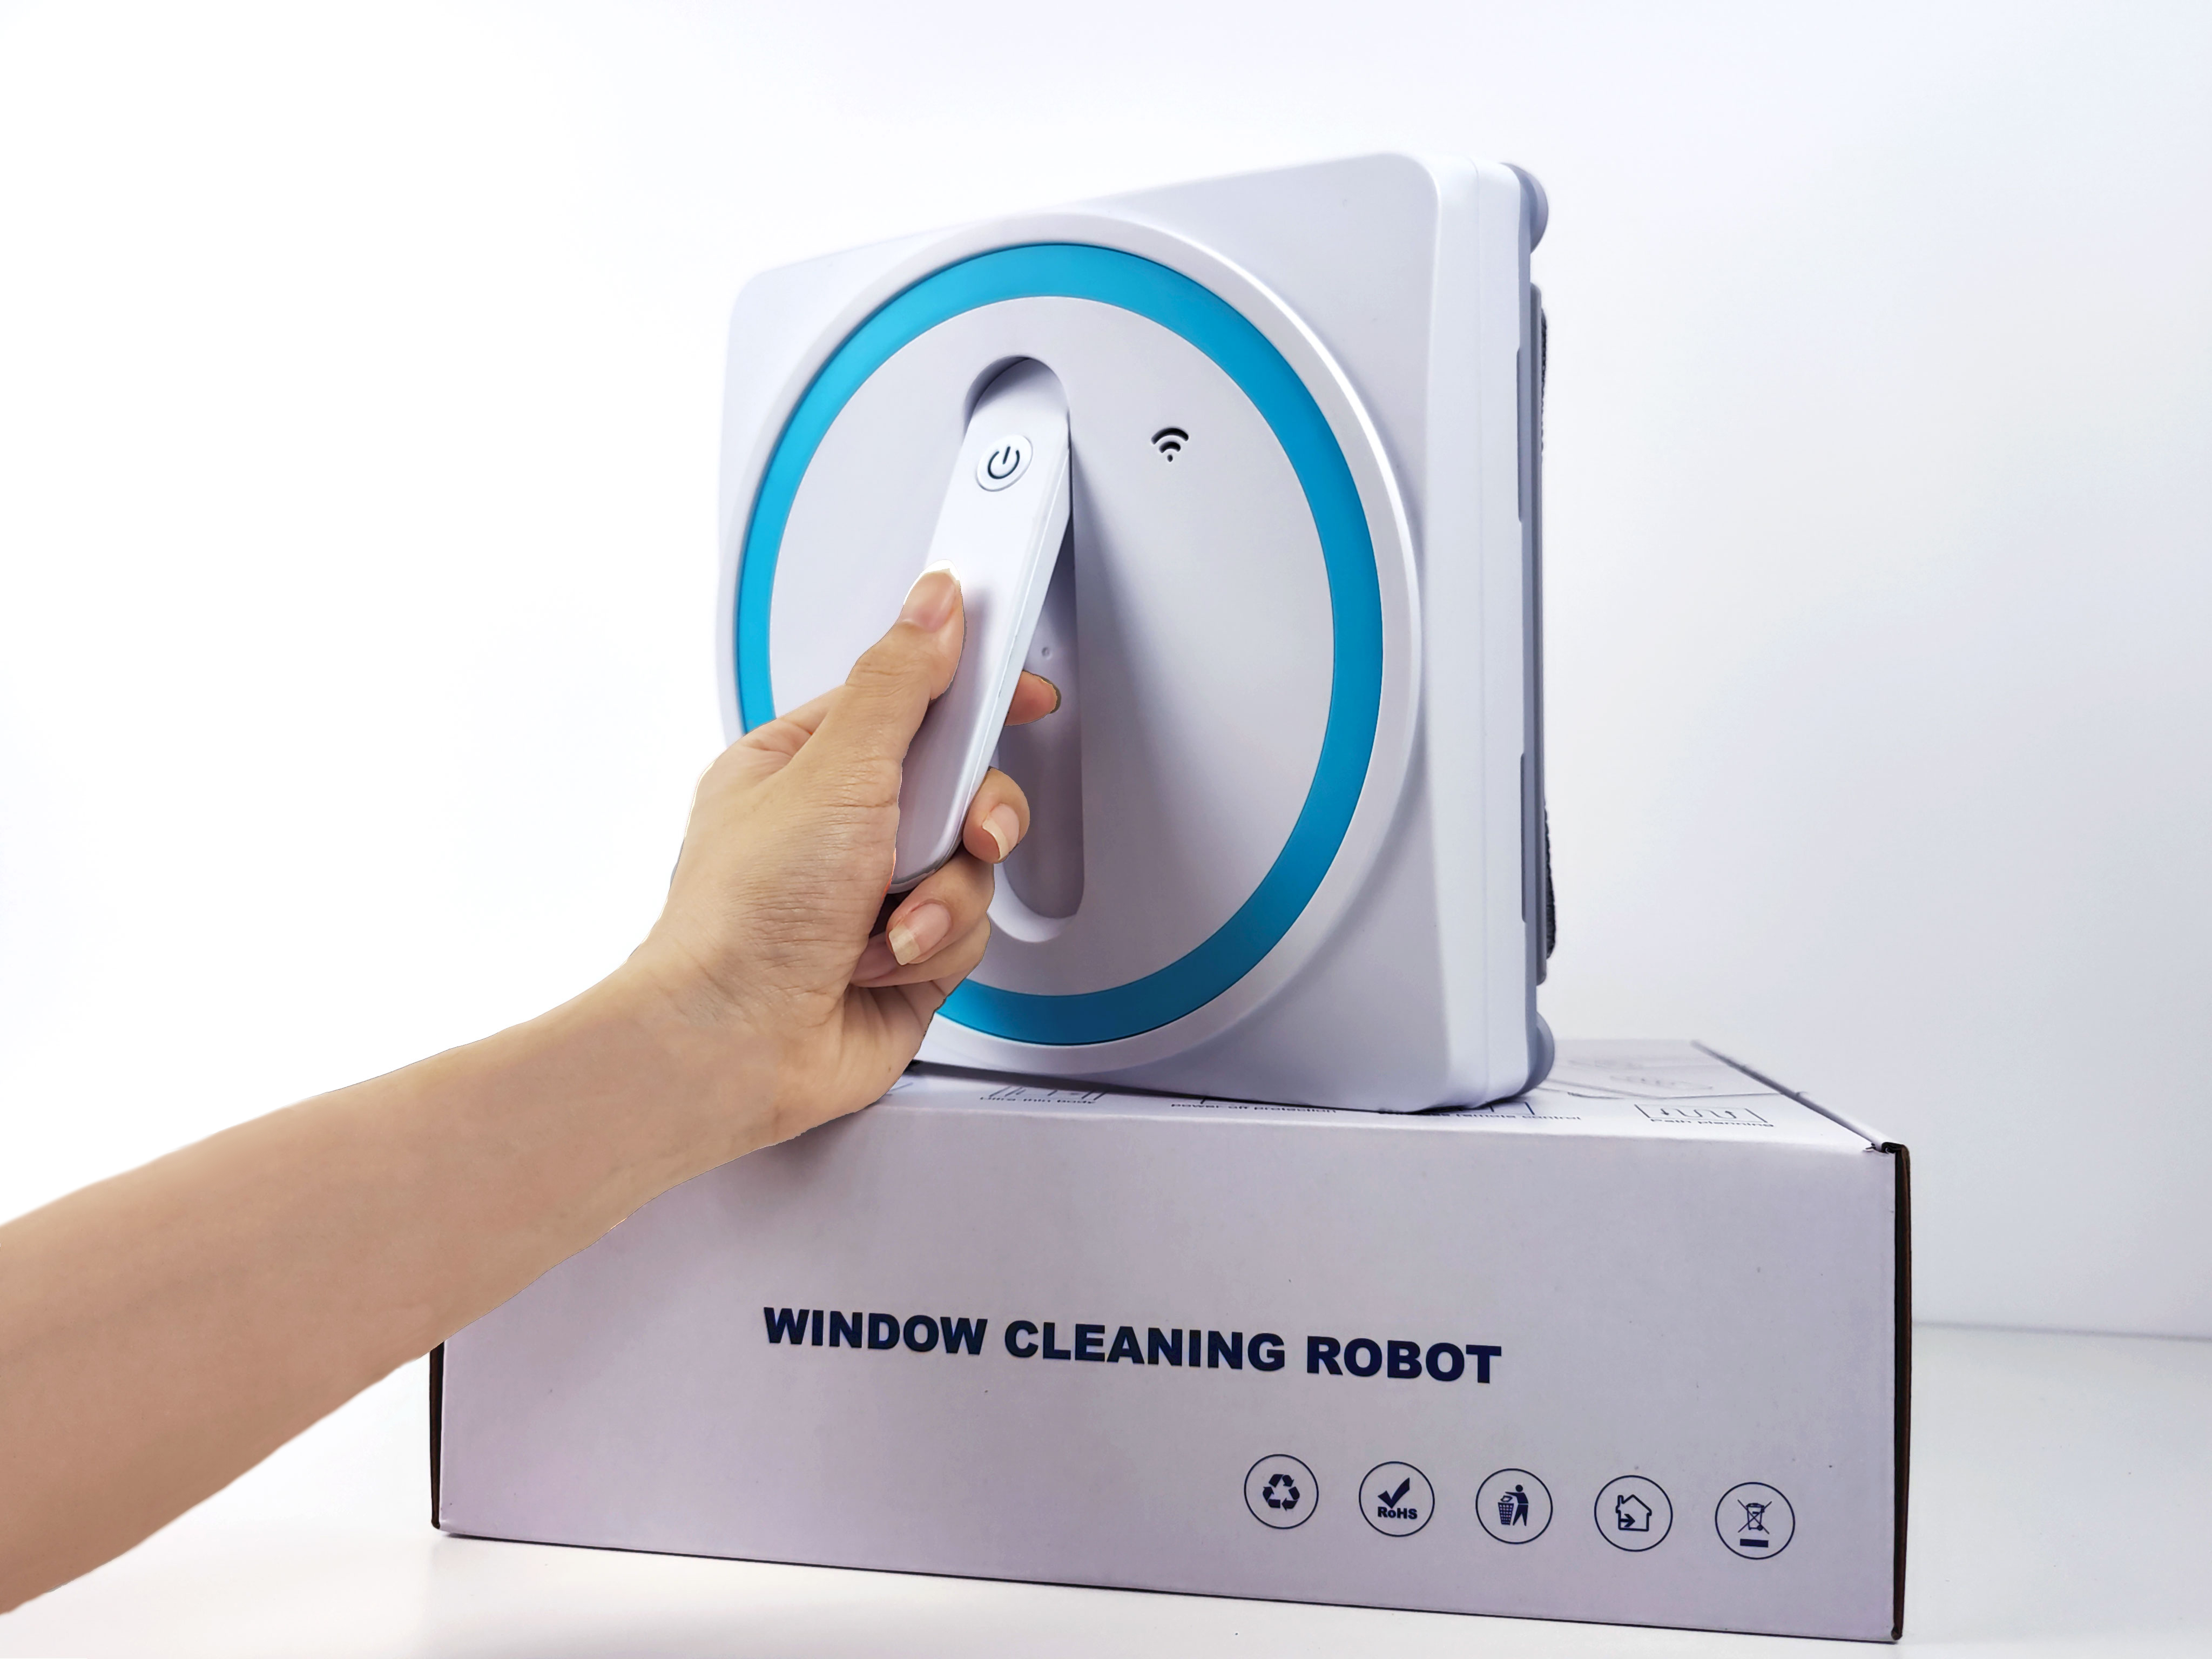
主な課題は、繰り返し発生するソフトウェアの不安定性の根本原因を特定することでした。ロボットは、プログラムされたタスクの途中で頻繁に停止したり、エッジ検出データを正しく処理できなかったりするため、不完全で不規則な清掃ルートが作成されてしまいました。クライアントは、オペレーティング プログラムを安定させ、ナビゲーションの精度を回復し、自動外装メンテナンス システムの効率を回復する、即時かつ恒久的なソフトウェア修正を必要としていました。
ソフトウェアの不安定性を解決するために、当社のエンジニアリング チームは、高度に構造化された診断および展開プロトコルを実行しました。
私たちは、クライアントの故障したフリートからデジタル エラー ログを抽出して分析することから始めました。当社の技術チームは、ソフトウェアとハードウェアの両方の通信経路でリアルタイム診断を実行し、突然の動作停止の原因となるメモリ リーク、処理ボトルネック、ロジック エラーを特定しました。
特定のコードの競合が特定されると、当社の開発者はクライアントの特定の高層環境条件に合わせたカスタム ソフトウェア パッチを設計しました。このアップデートは、コア Z パス アルゴリズム内のバグ修正を対象としており、ロボットのナビゲーション、エッジ センシングの精度、および大型ガラス ファサードでの全体的な動作の安定性が大幅に向上しました。
ソフトウェア パッチを適切に実行するには、対応可能なハードウェアが必要です。アルゴリズムの更新に加えて、ロボットの内部ファームウェアをフラッシュして、最新の高速処理標準との最大限の互換性を確保しました。次に、シミュレートされた強風および可変摩擦条件下で更新されたプログラムの安定性を検証するために、シミュレーション チャンバーでマシンに集中的な環境テストを実施しました。
無線アップデートを介してソフトウェアとファームウェアのアップグレードを展開した後、最初の 72 時間のアクティブなクリーニング サイクル中にフリートのテレメトリを綿密に監視しました。このアクティブなモニタリングにより、当社のエンジニアはモーターの応答時間をリモートで微調整し、デジタル的な混乱を招くことなく、一貫性の高い動作を保証することができました。
ターゲットを絞ったテレメトリ分析と正確なソフトウェア エンジニアリングを通じて、不安定性の問題を永久に解決しました。クライアントのロボット窓掃除機は、プログラムされたルートを中断することなく実行し、常に隅から隅まで完璧な結果を提供しています。アップグレードされたアルゴリズムはクライアントの厳格な運用スケジュールを満たし、保守スタッフの効率が大幅に向上しました。これにより、立ち往生したロボットを救うために手動で介入する必要がなくなりました。
このケーススタディは、商用ロボット システムにおける複雑なソフトウェア アーキテクチャの問題を診断して解決する当社の深い能力を実証しています。この高層ビル群のアルゴリズムによる安定化の成功により、信頼性の高いビルメンテナンス技術を提供するという当社の取り組みが強化されます。
LINCINCO は、エリート ロボット窓掃除機メーカー, として 、企業が実際に信頼できるハードウェアとソフトウェアを設計しています。のような高度なユニットが必要な場合でも 窓掃除ロボット RO3 、カスタム OEM ファームウェア開発が必要な場合でも、 トップレベルの自動製造を確保するために今すぐ お問い合わせください。



