
数ブラウズ:11 著者:サイトエディタ 公開された: 2026-05-26 起源:パワード


自動掃除機がダイニング ルームの椅子の間をシームレスに移動するのを見て、掃除機がどこへ行くのか正確にどのように認識しているのか疑問に思ったことはありますか? ロボット掃除機は、LiDAR レーザー、V-SLAM 光学カメラ、物理的衝突センサーなどの搭載センサーの高度な組み合わせを使用してナビゲートし、周囲の地図を作成し、障害物を検出し、最も効率的な掃除経路をリアルタイムで計算します。 これらのナビゲーション テクノロジーを理解することは、自宅や商業スペースに適した自動フロアケア ソリューションを選択するために重要です。この記事では、これらのデバイスがどのように障害物を回避するのかを探り、レーザーベースのマッピングとカメラベースのマッピングの違いを説明し、基本的なバンプナビゲーションの仕組みを詳しく説明し、掃除機が階段や真っ暗な部屋をどのように処理するかについて説明します。

ロボット掃除機は、赤外線、超音波、物理的バンプ センサーなどの一連の搭載センサーからのリアルタイム データを処理することにより、障害物を回避して移動します。これらのセンサーはロボットの直接の経路にある物体を検出し、内部アルゴリズムに直接衝突を避けるためのルートを即座に再計算させます。

最新の自動掃除機は基本的にセンサースイートを駆動しています。ロボットが家具に近づくと、フロントバンパーにある赤外線センサーが物体に光を反射させ、その近さを判断します。物体が薄すぎるか透明すぎて赤外線で検出できない場合、物理的なバンプ センサーが機械的なフェイルセーフとして機能します。
障害物が確認されると、ロボットに搭載されたプロセッサが引き継ぎます。ナビゲーション アルゴリズムは駆動輪を停止し、物体を迂回するのに必要な正確な角度を計算し、徹底的な清掃を維持するために清掃ブラシを可能な限り端に近づけながら、シャーシをバリアの周りに操縦します。
LiDAR (光検出および測距) ナビゲーションでは、ロボット掃除機の上部にある回転レーザー タレットを使用して、壁や家具までの正確な距離を測定します。レーザーが跳ね返るまでの時間を計算することで、ロボットはミリメートルレベルの正確な部屋の 3D マップを生成します。
LiDAR は、スマート家電ナビゲーションのプレミアム標準として広く考えられています。 LiDAR 搭載モデルは、掃除機のシャーシの上部にある小さな円形のパックで簡単に識別できます。タレットは 1 秒間に複数回回転するため、フロアプランはリアルタイムで継続的に更新されます。
LiDAR ナビゲーションの利点は次のとおりです。
極めて高い精度: 非常に正確なデジタル境界と仮想「立ち入り禁止」ゾーンを作成します。
高速マッピング: 光学カメラに比べてわずかな時間で 2,000 平方フィートの間取り図をスキャンして記憶できます。
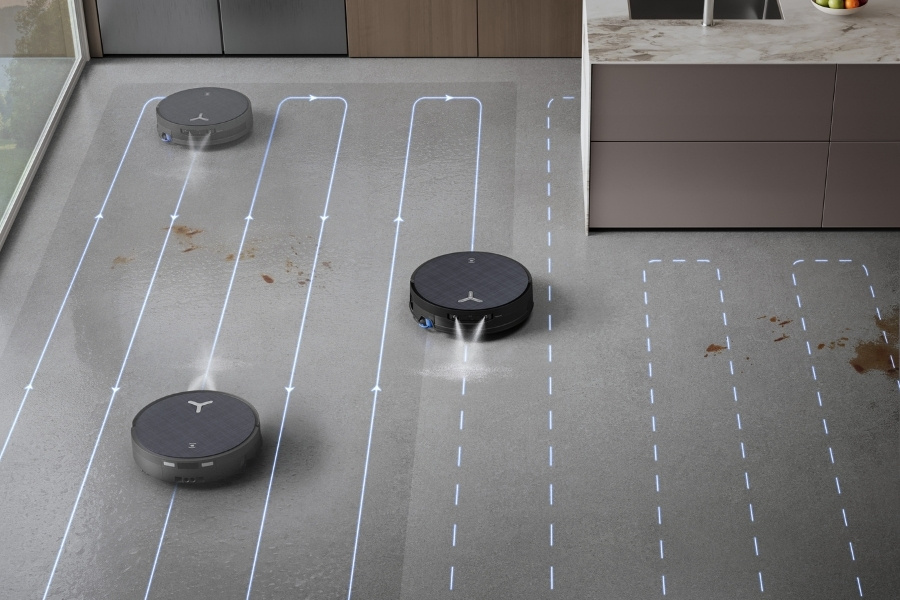
Z パス クリーニング: ロボットが構造化された重なり合うラインで清掃できるようになり、見逃しスポットがゼロになることが保証されます。
カメラベースの V-SLAM (Visual Simultaneous Localization and Mapping) ナビゲーションは、天井と壁の上向きの写真を何千枚もキャプチャすることで機能します。ロボットは、建築上のランドマークがフレームごとにどのように移動するかを追跡することで位置を三角測量し、ロボットの位置を理解し、清掃ルートを計画できるようにします。
V-SLAM は、レーザーを外側に発射するのではなく、光学的パターン認識に依存しています。上部に取り付けられたカメラは、ドア枠、高窓、天井の隅など、家の建築内のハイコントラストなポイントを継続的に探します。ロボットが運転する際、これらの視覚アンカーを追跡して自身の動きを推定します。
V-SLAM の主な利点は、その物理プロファイルです。これらの真空では高いレーザータレットが必要ないため、シャーシをより薄く設計できます。この超薄型により、V-SLAM モデルは、背の高い LiDAR モデルが挟み込まれる可能性がある最新のソファやプラットフォーム ベッドなど、隙間の狭い家具の下に簡単に滑り込むことができます。
基本的なバンプアンドナビゲート掃除機は、デジタル マッピングではなく反応性のあるランダム化されたパターンを使用して床を掃除します。機械は物理的なフロントバンパーが物体に衝突するまで直線的に走行します。その後、反転してランダムな角度で回転し、次の障害物にぶつかるまで走行を続けます。
これらのエントリーレベルのマシンは、デジタル的な意味であなたの家を「認識」せず、間取り図の内部メモリを持ちません。彼らは動き続けるために基本的な物理的衝撃とジャイロスコープに厳密に依存しています。
これらのモデルは非常に手頃な価格ですが、ランダム化されたバウンス パターンは大規模な住宅では非常に非効率的です。ロボットは、部屋の他の部分を完全に見逃しながら、カーペットのまったく同じ部分を複数回頻繁に掃除します。ワンルームアパートや寮などの小さなワンルーム環境に最適です。
はい、ロボット掃除機は暗闇でも移動できますが、これらのテクノロジーは独自の不可視光を発するため、LiDAR または赤外線センサーが装備されている場合に限ります。光学式 V-SLAM カメラに依存する掃除機は、周囲を「見る」ために周囲の照明が必要なため、暗闇では移動できません。
夜間の清掃は、特に商業環境において、多くのユーザーにとって主要な要件です。どのナビゲーション システムが外部光に依存しているかを理解することは、スケジュールを立てる上で不可欠です。
ナビゲーション技術 | 一次センサー | 完全な暗闇でのパフォーマンス |
ライダー | 赤外線レーザーを放射します | 優れています (照明は必要ありません) |
V-SLAM | 光学カメラレンズ | 失敗 (ランドマークを三角測量できない) |
ジャイロスコープ/バンプ | 物理タクトスイッチ | 良い (物理的な衝撃に依存する) |
崖センサーは、赤外線信号を常に床に向かって真下に放射することで、掃除機が階段から落ちるのを防ぎます。信号が受信機にすぐに戻ってこない場合、ロボットは突然の落下を検知し、駆動輪を瞬時に逆転させて端からの転落を防ぎます。
クリフセンサーは前輪付近の車台全体に配置されており、ロボットの究極の安全機構として機能します。これらは、ロボットの底部と床の間の特定の距離を認識するように調整されています。
ロボットが階段の縁や屋内バルコニーの上を走行すると、赤外線ビームは床で反射するのではなく、外気に放射されます。リターン信号が突然なくなると、プロセッサが緊急停止します。この重要な安全機能を維持するには、ユーザーはクリフセンサーの光学レンズを定期的に拭き、ほこりが蓄積してシステムが見えなくなるのを防ぐ必要があります。
ロボット掃除機の移動方法は、単純なランダム化された跳ね返りから、非常に複雑な空間マッピングへと進化しました。現在、これらのインテリジェント家電は、高度な LiDAR アレイ、光学 V-SLAM カメラ、安全性を重視した崖センサーを利用して、私たちの生活空間を自律的に維持しています。これらのナビゲーション テクノロジーの具体的な長所を理解することで、消費者や施設管理者は、建築レイアウトや照明条件に完全に一致する正確なハードウェアを選択できます。興味深いことに、これらの高度なマッピングとセンサーの原理は、もはや乾燥した床に限定されません。同様のインテリジェント ナビゲーションが、最新の ロボット プール掃除機 や窓洗浄ユニットに組み込まれています。
完璧なナビゲーション テクノロジーをスマート家電に統合するには、深いエンジニアリング専門知識を持つ製造パートナーが必要です。製品ラインの拡大を検討している卸売バイヤーまたはブランドの場合、 Lincinco は 最高の OEM および ODM インテリジェント製造パートナーです。
当社は、厳格な品質管理プロトコルを備えた 50,000 平方メートルの巨大な施設を運営し、信頼性の高い高性能アプライアンスを精密に構築しています。の 1 つとして、当社は航空宇宙グレードの LiDAR マッピングと高度な自動洗浄ベース ステーションをお客様のプライベート ラベル 業界トップの ロボット掃除機メーカー フリートに直接統合します。 卓越したサプライ チェーンを保証するために構築された自動ハードウェアを使用して、スマート アプライアンスのポートフォリオをアップグレードするには、今すぐ お問い合わせください 。





