数ブラウズ:0 著者:サイトエディタ 公開された: 2024-05-28 起源:パワード


施設管理者、アクアティックセンター、卸売業者にとって、最新のプール清掃ロボットがどのように動作するかを正確に理解することは、適切なロボットを選択するために重要です。従来のプール掃除機は、危険なつながれた電源コードとランダムな跳ね返りパターンに依存しており、隅が汚れて電力が無駄になりました。今日、業界は根本的に変化しました。最新の商業用およびハイエンドの家庭用ロボット プール洗浄機は、高度なマッピング アルゴリズムと強力な推進システムを活用する完全自律型のバッテリー駆動機械で、人間の介入なしできれいな水質を維持します。
では、最新鋭のプール清掃ロボットは実際にどのように動作するのでしょうか?これらの自動化デバイスを新しい業界標準にする機械工学およびアルゴリズム工学を詳しく見てみましょう。
最新のプールロボット工学における最も重要な進歩は、低電圧電源コードが廃止されたことです。古いモデルでは、ユーザーは電源を屋外のコンセントに差し込み、長いケーブルを水の上を引きずる必要がありました。
今日の高級デバイスは完全にコードレスであり、コードが絡まるリスク、コンセントを探す必要性、転倒の危険性が完全に排除されています。これらのユニットは IP68 防水定格でしっかりと密閉されており、安全な新世代の充電インターフェイスを使用して動作します。壁のコンセントに頼るのではなく、内蔵の巨大なリチウムイオン電池から電力を供給します。たとえば、大容量ユニットには 5200mAh ~ 10400mAh のバッテリーが搭載されており、最大 2.5 時間の連続洗浄時間を提供します。

真っ白なプールの魔法は、流体力学設計、生のモーター出力、人工知能の間の相乗効果にあります。コアコンポーネントがどのように連携して機能するかは次のとおりです。
現代のロボットは、もはややみくもに壁にぶつかることには依存していません。これらは、高性能測位チップと統合センサーおよびマッピング アルゴリズムを組み合わせた NaviClean™ テクノロジーなどの統合テクノロジーを利用しています。
ロボットが水に入ると、プールの寸法を評価し、最も効率的なジグザグの清掃経路を計画し、通常は計算された「N」および「S」パターンで移動します。この体系的なアプローチにより、スポットを見逃したり、重複したパスでバッテリー寿命を無駄にしたりすることなく、最大 1,829 平方フィート (170 平方メートル) の最大カバレッジを確保します。
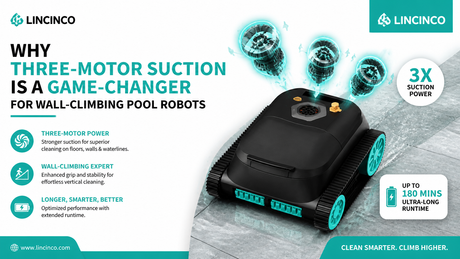
水中を航行し、重力に打ち勝つために、これらの機械は膨大なトルクを必要とします。プレミアムユニットには複数の電気モーターが装備されています。高度な構成は、2 つの駆動モーターと最大 2 つのウォーター ポンプ モーターで構成されます。
80W などの電力レベルで動作するこれらのシステムは、最大 40GPM (150LPM) という巨大な最大濾過速度を達成します。この推進システムにより、ロボットは毎分 15 メートルの速い走行速度で動作し、プール床上の高さ 3 cm までの障害物を容易に越えることができます。
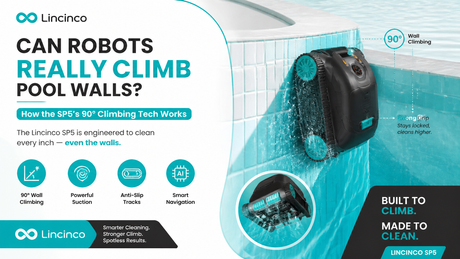
床を掃除するだけでは、まだ半分しか終わりません。最新のロボット掃除機は、速度、時間、吸引量の変化を通じて水位を動的に測定し、最大 90 度の角度で壁をインテリジェントに登ります。
機械が上昇するにつれて、強力なグリップの PVC ローラー ブラシが徹底的にこすって、砂、落ち葉、破片、頑固な表面の汚れを簡単に吸収します。ロボットは水路を積極的にこすることで、藻類や石灰化した硬水汚れの蓄積を防ぎます。
ブラシがゴミを取り除くと、高速ウォーターポンプモーターが強力な真空渦を生成します。水は、多くの場合、180μm メッシュで容量が最大 4L の大型のトップローディングフィルターバスケットを通過します。これにより、最大限の瓦礫の積載が可能になり、施設管理者や住宅所有者がバスケットを空にする頻度が大幅に減少します。
コードレス ロボットの歴史的な問題点の 1 つは、深さ 9 フィートのプールの底から死んだマシンを回収することでした。最新のソフトウェアはこれを解決しました。これらのマシンは、洗浄サイクルが完了するか、バッテリー残量が少なくなると、プールの端に自動的にドッキングするようにプログラムされています。高度なモデルには、ロボットを自動的に喫水線まで移動させて簡単に回収できる「Recall to Surface」機能も備えています。
水産業に供給する卸売りバイヤーにとって、保証請求を減らすためには、堅牢な内部機構を備えたロボットを在庫することが不可欠です。フリートの購入を評価するときは、以下の機能を備えたモデルを優先します。
マルチモーター設計: 駆動機能を真空ポンプから分離することで、モーターの早期焼損を防ぎます。
大容量のフィルター容量: 4L バスケットにより、商用エンドユーザーのメンテナンスの労力が軽減されます。
Z パス アルゴリズム: 体系的なナビゲーションにより、ランダムなクリーニングと比較してバッテリーが節約され、機械的摩耗が軽減されます。
最新のプール清掃ロボットは、アルゴリズムによる空間マッピングと高トルクの防水推進力を完璧にバランスさせて動作します。これらの自動化デバイスは、高容量バッテリーと NaviClean™ テクノロジーを採用して時代遅れの係留コードを完全に廃止することにより、安全で効率的で自律性の高い洗浄ソリューションを提供します。最新のコードレス技術への投資は、メンテナンスの労力を削減するだけでなく、常にきれいな水生環境を保証します。
あなたが最先端の自律技術で水生メンテナンスのポートフォリオをアップグレードしたいと考えている流通業者にとって、 LINCINCO は あなたの最高の製造パートナーです。 カスタマイズ可能な卸売プール洗浄ソリューションについては、今すぐ お問い合わせください。