
数ブラウズ:0 著者:サイトエディタ 公開された: 2025-12-22 起源:パワード


スマート家電の急速な進化の中で、ロボット掃除機は最小限の人力で床をきれいに維持するための不可欠なツールとしての地位を確立しました。すべてのロボット掃除機のパフォーマンスの中心には、広く宣伝されているものの、しばしば誤解されている重要な指標、つまり吸引力があります。多くの場合、この仕様はパスカル (Pa) またはエアワット (AW) で明確な数値として表示され、ロボットの掃除能力の主な指標として販売されています。消費者は、数値が高いほど家がきれいであることを明確に意味すると信じ込まされています。しかし、この単純化された見方は、ロボット掃除機が実際に床から汚れ、ほこり、破片をどのように除去するかを決定する複雑なエンジニアリングと現実世界の物理学を見落としています。
より高い吸引力の追求により、一部のメーカーは現在 6000Pa、さらには 8000Pa を超える定格を誇っており、スペックシートの競争が激化しています。しかし、これらの高性能モデルに投資する多くのユーザーは、約束された掃除革命が完全には実現しないか、バッテリー寿命の大幅な短縮や煩わしい動作ノイズなどの重大なトレードオフが伴うことに気づきます。
これは、実験室の吸引測定値と実際の効果的な洗浄パフォーマンスの間には大きなギャップがあることを示しています。ロボット掃除機は単なるモーターとファンではありません。これは複雑な統合システムであり、吸引は重要なコンポーネントの 1 つにすぎません。真の洗浄効果は、モーターの出力、内部空気流路の空力効率、ブラシロールの設計と撹拌、漏れを防ぐシステムの密閉、および電力配分を管理するソフトウェアのインテリジェンス間の相乗的な相互作用によって決まります。
このガイドでは、吸引力の概念を解体し、マーケティング上の宣伝文句を超えて、これらの数値が何を意味するのか、そしてより重要なことに、それらの数値が家の掃除という実際の作業にどのように関連しているのかを明確で技術的に根拠のある理解を提供します。測定単位、効果的な瓦礫除去の背後にある工学原理、生の空気の動きをシミのない床に変える重要なサポート システムについて探っていきます。さらに、床のタイプ、一般的なゴミ、ライフスタイル要因を考慮した、特定の家庭環境に応じて吸引力を評価するための実用的なフレームワークを提供し、不必要な妥協なしに最適なパフォーマンスを提供するロボット掃除機を選択できるようにします。
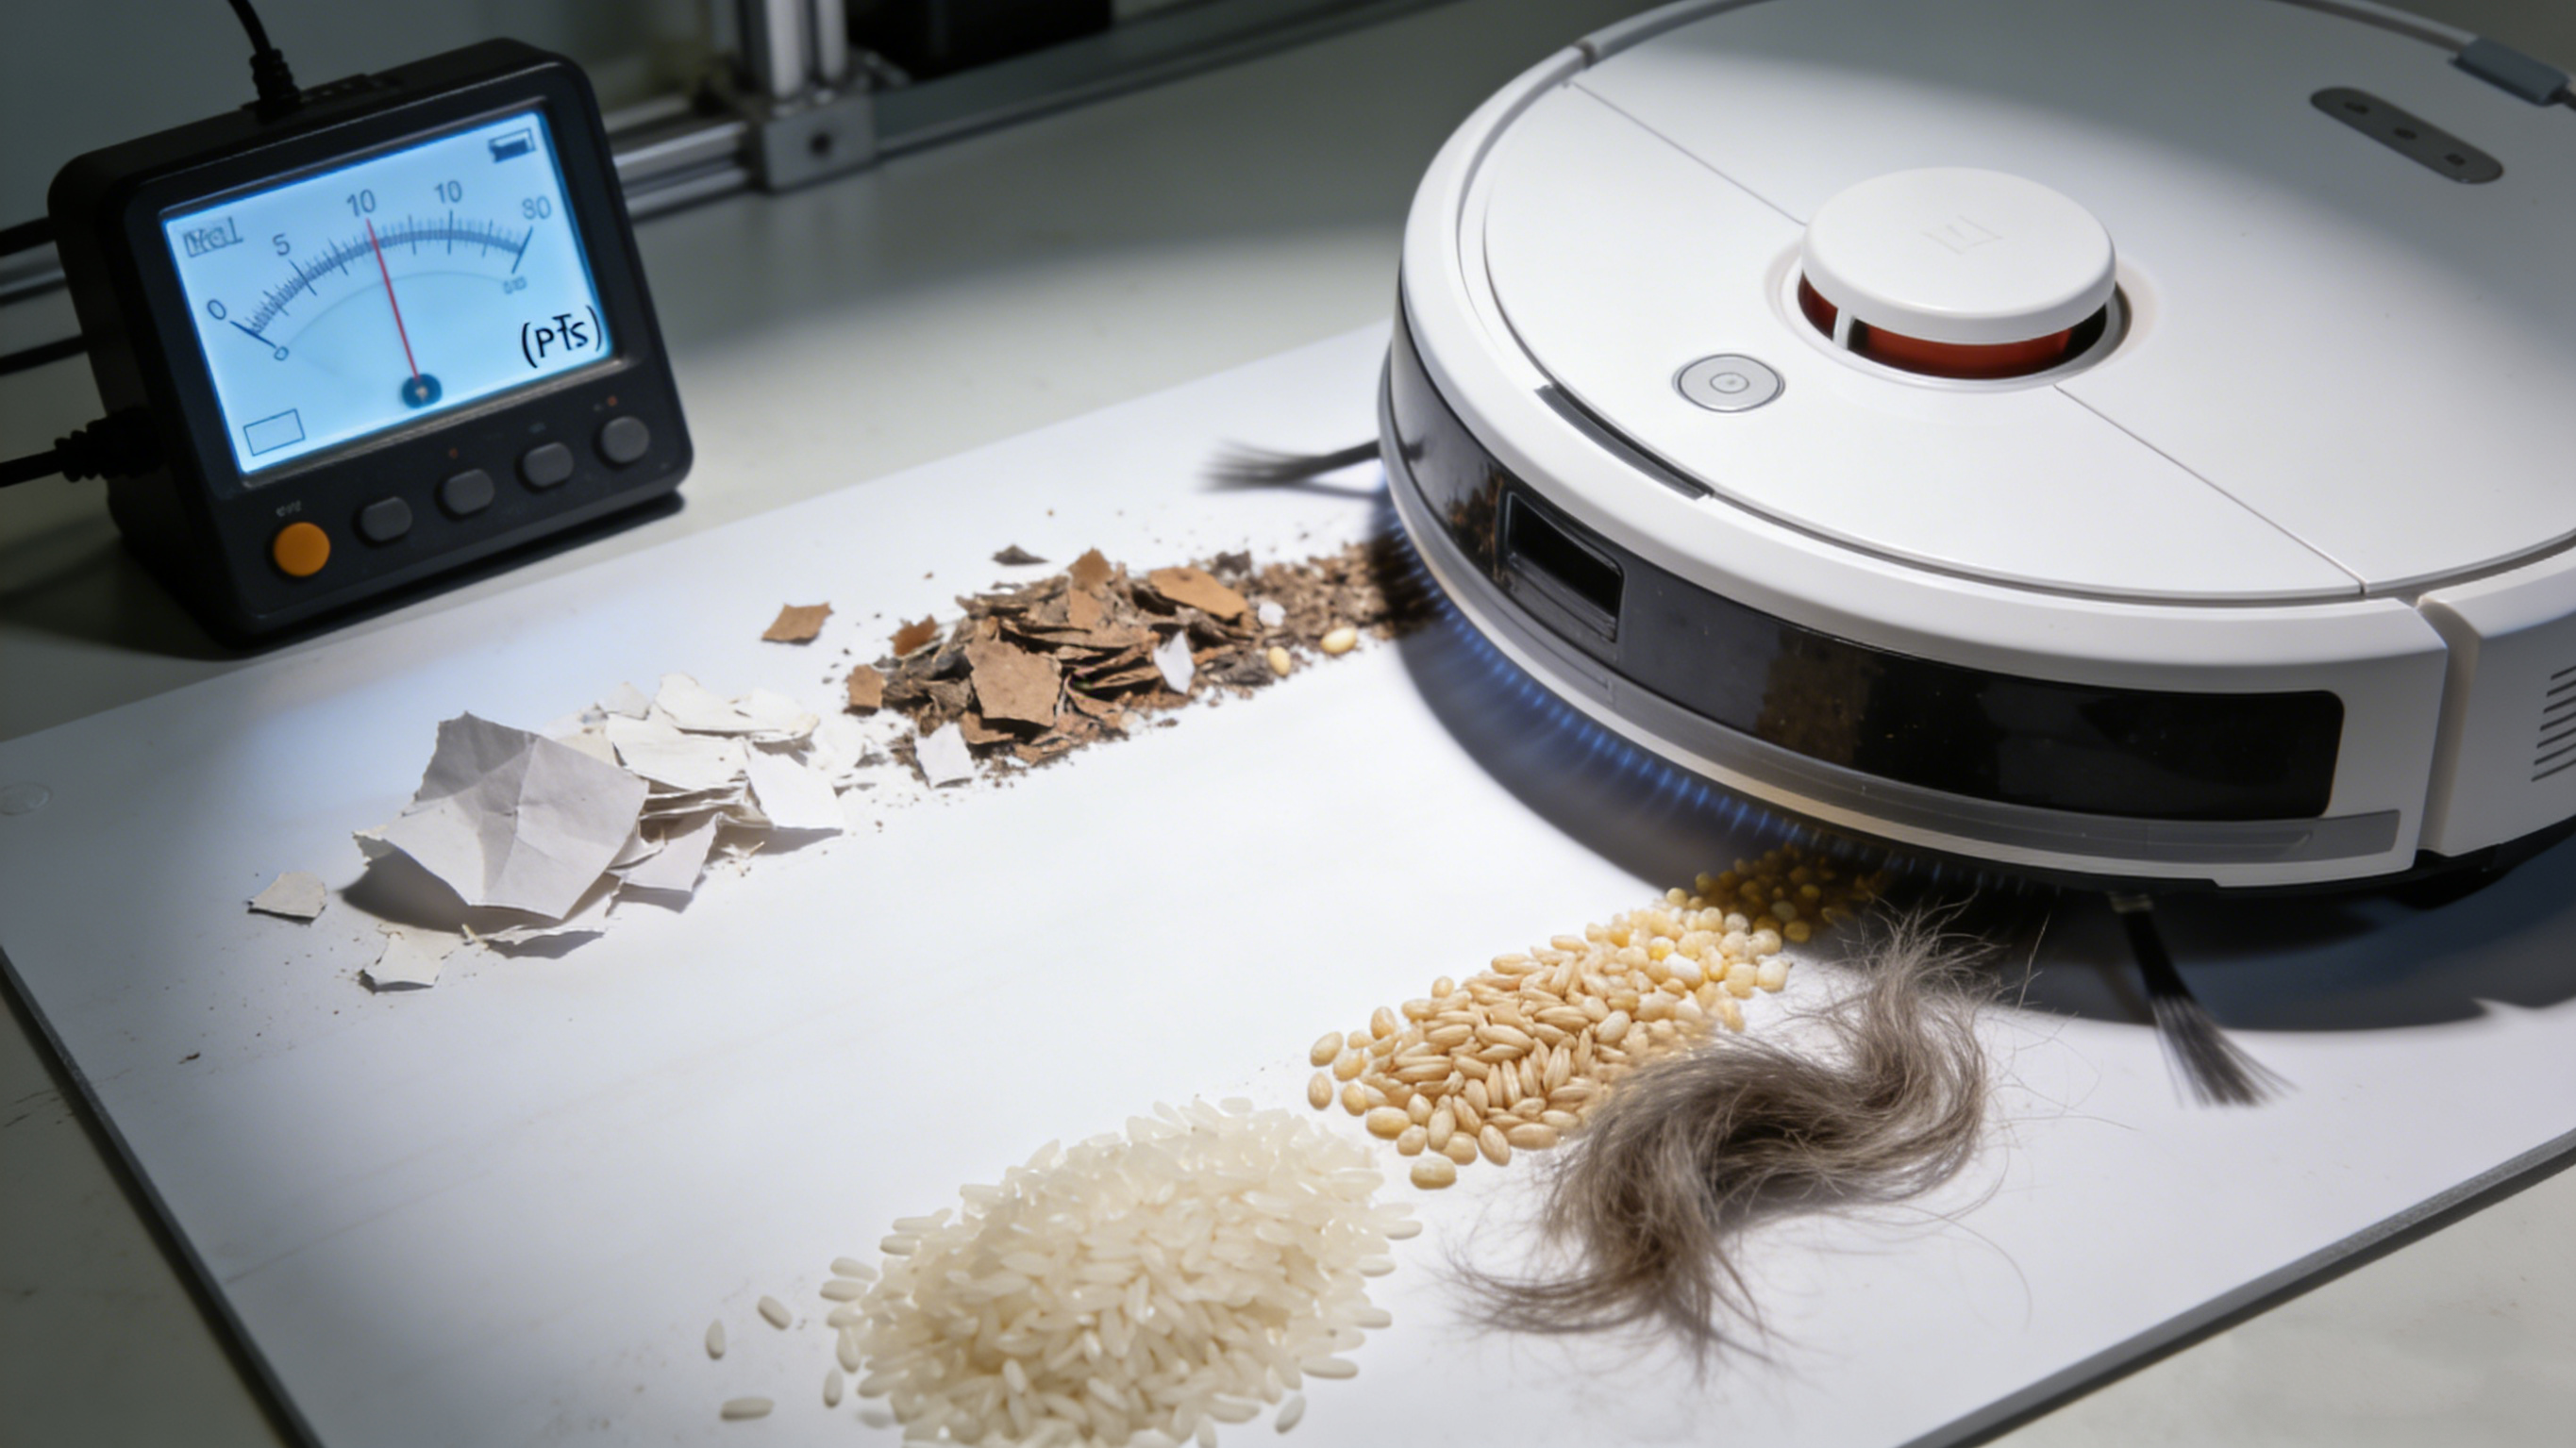
ロボット掃除機の仕様を批判的に評価するには、まず吸引力の定量化に使用される言語と方法を理解する必要があります。最も一般的な 2 つの単位はパスカル (Pa) と空気ワット (AW) で、それぞれ掃除機の性能の異なる物理的側面を表します。
パスカル (Pa) は、圧力の国際単位系 (SI) の単位です。真空の文脈では、特に密閉された吸引または水の揚水能力を指します。これは通常、掃除機の吸入口に蓋をし、モーターが密閉された吸入口で生成できる最大負圧 (真空) を記録することによって測定されます。パスカル定格が高いほど、より強力な真空を生成できる強力なモーターを示します。この測定値は、毛足の高いカーペットの密な繊維やわずかに詰まったフィルターなどの抵抗を通過して空気の流れを維持する掃除機の能力に非常に関連しています。
エアワッツ (AW) は、有効な洗浄力をより直接的に表す派生単位です。これは、空気流量 (立方フィート/分、CFM) と真空圧力 (水揚力のインチ) の両方を組み合わせた計算値です。式は次のとおりです: 空気ワット = (空気流 * 真空) / 8.5 。この単位は、特定の圧力下でシステム内を移動する空気の体積を考慮するため、空気と破片を移動させるために行われる実際の作業をよりよく反映します。空気流量が高くても圧力が低い掃除機は、固い床には適していますが、カーペットでは困難です。また、空気流量が高くても空気流量が低い掃除機は、ゴミをあまり動かさずにカーペットに張り付く可能性があります。 Air Watts はこれらの要素のバランスをとろうとしています。
これらの指標の標準化されたテスト条件は、消費者向けロボット業界全体に一律に適用されていないことを認識することが重要です。メーカーが公表する「6000 Pa」は、ブラシロールを取り付けずに新品のフィルターを使用した場合にのみ達成されるシール内測定のピーク値である可能性があり、実際の使用における性能を反映するものではありません。共通の実際のテストプロトコルが存在しないことは、異なるブランド間で Pa の数値を比較することが誤解を招く可能性があることを意味します。ブランド B のシステムの空気力学的効率がより高かったり、テスト方法がより保守的だった場合、5000 Pa と評価されたブランド A のロボットが 4500 Pa と評価されたブランド B のロボットよりも必ずしも優れた性能を発揮するとは限りません。
負圧を生成するモーターの能力は、破片を捕捉して輸送できる集中した空気の流れに効果的に変換されなければ意味がありません。ここでは、完全なエアフロー システム、つまりエア パスが最も重要になります。これを真空の循環システムと考えてください。動脈が狭窄したり漏れたりすると、強力な心臓 (モーター) が機能しなくなります。
空気経路はクリーニング ヘッドから始まり、吸気口から空気が引き込まれます。その移動には、ブラシロール チャンバーを通過し、ロボットの本体を通ってゴミ箱に到達し、1 つまたは複数のフィルターを通過し、最後に排気される前にモーター コンパートメントに到達することが含まれます。あらゆる段階での効率が重要です。急な曲がり、狭いくびれ、または不完全なシールなどの適切に設計されていない空気経路は、モーターの定格出力に関係なく、乱流と圧力損失を引き起こし、クリーニング ヘッドでの有効な吸引力を大幅に低下させます。
このシステムの 2 つの重要なコンポーネントは、フィルターとゴミ箱です。一次フィルターは、多くの場合、高効率微粒子空気 (HEPA) フィルターであり、ダニの破片やペットのフケなどの微細なアレルゲンを捕捉するために不可欠です。しかし、フィルターに微細な塵が付着すると、それが抵抗の原因となります。適切に設計されたロボットは、目詰まりを遅らせるのに十分な大きなフィルター表面積を備え、フィルターが汚れても良好な吸引力を維持します。
おそらく、吸引の最も過小評価されているパートナーは、ブラシロールによって提供される機械的撹拌です。硬い床では、吸引だけで表面の埃を吸い取る可能性があります。しかし、カーペットでは繊維の中にゴミが閉じ込められています。ここでのブラシロールの役割は、カーペットのパイルをかき混ぜて持ち上げ、埋め込まれた汚れやペットの毛をほぐして、吸引気流がそれらを捕捉できるようにすることです。この相乗効果は非常に重要です。効果的な撹拌を行わずに強力な吸引を行うと、汚れがカーペットの中に埋もれてしまいます。弱い吸引力で激しく撹拌すると、破片が飛散するだけです。最新のロボットは、深い撹拌に優れた従来の毛ブラシから、髪の毛の絡みを防ぐもつれ防止ゴムブラシまで、さまざまなブラシ設計を採用しています。これらはすべて、さまざまな床の種類や清掃の課題に合わせてこのパートナーシップを最適化することを目的としています。
吸引力が特定の環境とどのように相互作用するかを理解することは、現実的な期待を設定するための鍵となります。パフォーマンスは絶対的なものではありません。それは文脈的なものです。
フロアのタイプが主な決定要因です。
硬質床 (硬材、タイル、ビニール): これらの表面は適度な吸引力を必要としますが、強力な空気の流れに優れています。破片は表面に残っているため、大量の空気を効率的に移動させて広い吸気口全体に空気を捕捉することが優先されます。 2000 ~ 3000 Pa と効率的な空気経路を備えたロボットは、硬い床でも非常に優れたパフォーマンスを発揮します。ここでの過剰な吸引は多くの場合無駄であり、騒音とバッテリーの消耗につながるだけです。
ローパイル ラグとエリア ラグ: これらは中間点を表します。繊維にはある程度の抵抗があり、織物から汚れを取り除くには良好な空気の流れと吸引力の向上の両方が必要です。ここではブラシロールの撹拌がより重要になります。
中パイルからハイパイルのカーペット: これは、高い密閉吸引力 (Pa) がその価値を証明する領域です。高密度の繊維により、空気の流れに対して大きな抵抗が生じます。カーペットパイルの奥深くに十分な空気の流れを維持して、埋め込まれた砂、砂、ペットの毛を取り除くには、強力な水揚力能力 (高 Pa) を備えたモーターが必要です。これは、特にカーペットの撹拌用に設計されたブラシロールと組み合わせた場合、4000 Pa 以上の定格が目に見える利点を示します。
収穫逓減の法則: ある点を超えると、吸引力を増加しても、目に見える清潔さの改善は最小限になります。臨床検査では、しきい値 (ほとんどの住宅用カーペットでは 3000 Pa から 5000 Pa の間と推定されることが多い) を超えると、さらに抽出される微細粉塵の量は限界になることがよく示されています。ただし、コストは直線的に増加し、ノイズが指数関数的に増加し、バッテリー寿命が大幅に減少します。最大 6000 Pa 設定で動作するロボットは、標準の 2000 Pa 設定と比較して、騒音が 50 ~ 100% 大きくなり、バッテリーが半分の時間で消耗する可能性があります。インテリジェントな電源管理が洗練されたロボットの特徴であるのはこのためです。
スマートな吸引と自動化: 主要なロボット掃除機は、ユーザーに単一の吸引設定を選択させる必要はなくなりました。センサーとソフトウェアを使用して配電を自動化します。
カーペットの検出: 超音波または光学センサーを使用して、ロボットは固い床からカーペットに移行するときに自動的に吸引力を高めます (カーペット ブーストまたはマックス モードと呼ばれることが多い)。
部屋ごとの設定: ユーザーは、ロボットのアプリ内で、カーペット敷きのリビングルームにはより高い吸引力を割り当て、堅木張りの寝室にはより低く静かな吸引力を割り当てることができます。
エコ/スマート モード: デフォルト モードでは、多くの場合、より低く効率的な吸引力が使用され、ロボットの音響センサーまたはレーザー センサーが高濃度の破片を検出した場合にのみ自動的に吸引力が高まります (ダート ディテクト テクノロジー)。
このインテリジェントなアプローチは、バッテリー寿命を維持し、騒音を最小限に抑えながら洗浄効果を最大化するため、生の最大吸引力は毎日使用するための設定ではなく、強力な洗浄のための「予備」能力になります。
家庭タイプ別の吸引力の期待値と推奨事項
| 住宅環境と床材 | 推奨吸引範囲 | 重要なサポート機能 パフォーマンス | に関する注意事項 |
|---|---|---|---|
| アパート: 主に硬い床 | 1500Pa~2500Pa | 効率的なフラットブラシ、大きな吸気口、静かな動作モード。 | 高い吸引力 (>3500 Pa) は必要ありません。エアフロー設計、低騒音、ビン容量に重点を置きます。 |
| 混合床材: 硬質床と毛足の低いラグ | 2500Pa~4000Pa | 自動カーペット検出 (吸引ブースト)、絡み防止ブラシ。 | ほとんどの郊外の住宅にとって最適な場所です。自動ブーストは、手動介入なしで効果的にラグを掃除するための鍵となります。 |
| カーペット中心の住宅 (中/高パイル) | 4000Pa~6000+Pa | 強力なカーペットブースト、高トルクの毛ブラシロール、広いフィルター面積。 | 吸引力が高いと有利です。ロボットに撹拌用の強力なブラシロールと、電力の消耗を補うための大型バッテリーが搭載されていることを確認してください。 |
| ペットのいるご家庭 | 3000 Pa ~ 5000 Pa (システム設計に重点を置いた場合) | 超強力なブラシロール撹拌、もつれ防止ブラシ設計、大型ゴミ箱、HEPAフィルター。 | 吸引も重要ですが、埋もれた毛を持ち上げるためのブラシの設計がより重要です。システムは毛を詰まらせることなく処理する必要があります。 |
ロボット掃除機を選択するには、毎日の使いやすさと長期的な満足度に影響を与える他の重要な品質と吸引力のバランスを取る必要があります。
騒音出力: 吸引力と音響騒音の関係は直接的かつ急峻です。モーター、ファン、吹き抜ける空気はすべて、デシベル (dB) で測定される騒音レベルに影響します。標準クリーン モードのロボットは、会話と同様の許容範囲の 55 ~ 65 dB で動作します。カーペット ブースト モードまたはマックス モードを使用すると、これは簡単に 70 ~ 75 dB 以上に跳ね上がり、実行中の食器洗い機や掃除機に匹敵し、同じ部屋で電話をかけたりテレビを見たりすることが困難になります。赤ちゃん、眠りが浅いペット、音に敏感なペットがいるご家庭、または夜間や勤務時間中に掃除をしたいご家庭には、非常に効果的な静音モードを備えたロボットが不可欠です。
バッテリー寿命と再充電サイクル: ロボットのバッテリーを最も消費するのは吸引力です。メーカーは多くの場合、最も静かな設定に基づいて最大実行時間を見積もっています。最大吸引を使用すると、稼働時間を半分以上に短縮できます。広い住宅 (1500 平方フィートを超える) の場合、これはロボットが 1 回の充電で完全な掃除サイクルを完了できず、再充電と再開のサイクルがトリガーされることを意味する可能性があります。この機能は一般的ですが、合計の洗浄時間が長くなります。
コンポーネントの寿命とフィルターのメンテナンス: モーターを最大定格出力で継続的に動作させると、長年の使用により、長期的な信頼性に影響を及ぼし、磨耗が増加する可能性があります。さらに、システムを高吸引力で動作させると、フィルターへの負荷がより速くなります。性能を維持するには、一次フィルターとブラシロール チャンバーに簡単にアクセスして掃除できるロボットが不可欠です。フィルターの詰まりは、時間の経過とともに「吸引力の低下」が見られる最も一般的な原因の 1 つです。洗って再利用可能なフィルターと掃除が簡単なブラシロールチャンバーを備えたモデルは、より優れた長期的な価値と一貫したパフォーマンスを提供します。
最先端のロボット掃除機は、ソフトウェアと追加のハードウェアを活用して吸引機能をインテリジェントに活用し、最も必要な場所とタイミングで吸引機能を確実に適用します。
LIDAR ナビゲーションと体系的な清掃: ロボットのナビゲーション システムは、ロボットの吸引力がどのように効果的に利用されるかに間接的に大きな影響を与えます。ランダム ナビゲーション ロボット (バンプ アンド クリーン) は、エリアを再清掃したり他のエリアを見逃したりすることで時間とバッテリーを浪費します。 LIDAR ベースのナビゲーションは、正確なマップを作成し、(人間が行うのと同じように) 効率的に平行な列で掃除します。この系統的なアプローチにより、1 平方インチごとに洗浄ヘッドによるパスが確実に受けられ、吸引と撹拌が床全体に均一に適用されます。
モップ掛けとハイブリッドの考慮事項: モップ掛け機能も提供するロボットの場合、吸引力の管理はより複雑になります。固い床では、ロボットはゴミを掃除機で吸い取り、モップがけのために水を供給することもできます。これらのハイブリッド モードでは、水滴の飛散を防ぐため、またはモップ掛けパスのバッテリーを節約するために、吸引力が自動的に低く調整されることがあります。最高のハイブリッド ロボットは、これらの動作をインテリジェントに順序付けまたは組み合わせて、掃除された床にモップを適用する前に、まず吸引を使用して乾いたゴミを拾います。
自動空化ベースと一貫したパフォーマンス: 自動空ドッキング ステーションの出現は、吸引性能の維持に大きな影響を与えます。従来のロボットは、搭載された小さなゴミ箱がいっぱいになると、破片自体が空気の通り道を妨げるため、吸引力が徐々に低下します。自動排出ベースを備えたロボットは、各清掃セッションの後 (またはゴミ箱がいっぱいになると) に戻ってきて、ゴミ箱をドック内のより大きな袋に空にします。
吸引力のみに基づいてロボット掃除機を選択することは、馬力のみに基づいて車を選択することに似ています。これは可能性を示す重要な指標ですが、実際のパフォーマンスを決定するのは、その力を適切に設計されたインテリジェントなシステムに統合することです。モデルを評価するときは、全体的な視点を採用してください。
システム設計と相乗効果を優先します。モーターの定格とともに「最適化されたエアフロー システム」または「空力設計」を重視したロボットを探してください。特にカーペットやペットを飼っている場合は、ブラシロールのデザインに細心の注意を払ってください。ペットに優しい家庭では、3000 Pa のもつれ防止ゴムブラシを組み合わせた方が、4000 Pa の従来の毛ブラシよりも優れたパフォーマンスを発揮する可能性があります。
主要な床材に合わせて電力を調整してください。ハードフロアのアパートに住んでいる場合は、極端な吸引数の誘惑に抵抗してください。混合住宅やカーペット敷きの住宅の場合は、ロボットに信頼性の高い自動カーペット検出機能とブースト機能が備わっていることを確認してください。これにより、すべての表面で使用する最大電力にお金を払う必要がなくなります。
総所有コストを考慮してください。非常に高出力のロボットはより多くの電力を消費する可能性があり、より頻繁なフィルター交換が必要になる場合があります。フィルターやブラシロールなどの消耗品の入手可能性とコストを評価します。
最後に、仕様書だけでなく、実際のレビューや、さまざまな種類の床での実際のゴミの付着を測定する専門的なテストを参考にしてください。これらのテストでは、多くの場合、吸引、ブラシロール、および空気経路がシステムとしてどの程度うまく連携しているかが明らかになります。
吸引力は掃除のより大きなエコシステムにおいて重要な要素であり、唯一の決定要因ではないことを理解することで、情報に基づいて自信を持って決定を下すことができます。優れた仕様だけでなく、静かで効率的で満足のいく掃除を提供するロボット掃除機を選択すると、スマート ホームの貴重なメンバーになります。





