
数ブラウズ:6 著者:サイトエディタ 公開された: 2026-05-24 起源:パワード


あなたは、自動掃除機がきちんと効率よく家の中を移動することを期待していますが、その代わりに、リビングルームの真ん中で無限の回転ルーチンを実行しています。ロボット 掃除機が 空回りする主な原因は、バンパーセンサーの固着、崖センサーの汚れ、駆動輪の詰まり、またはソフトウェアマッピングの一時的な不具合です。この記事では、この不安定な動作の機械的およびソフトウェア関連の原因を調査し、特定のセンサーがナビゲーションにどのような影響を与えるかを説明し、ロボット掃除機を正常な状態に戻すための包括的なトラブルシューティング ガイドを提供します。

ロボット掃除機が円を描くように回転しているのは、内部センサーまたはホイールが矛盾するデータをプロセッサーに送信しているためです。この異常な動作は通常、バンパーに挟まった破片、汚れた落下センサー、駆動輪に絡まった髪の毛、または破損したデジタル フロア マップが原因で発生します。
ロボット掃除機が動作するときは、光学センサーと機械センサーからの継続的なデータ ストリームに依存して安全に移動します。単一のセンサーが侵害されると、ロボットのアルゴリズムは防御回避ループに入ります。混乱したセンサーが存在しないと判断した明瞭な道を見つけようとして、その場で回転します。
この動作を理解するには、ロボットの構造を分析する必要があります。問題はほとんどの場合、次の 3 つの異なるカテゴリのいずれかに起因します。
機械的詰まり: バンパーや駆動輪の動きを制限する物理的な破片。
光学的盲目: ほこりや暗い床により、ユニットの下の赤外線センサーが盲目になります。
ソフトウェアの混乱: ファームウェアの不具合により、マシンの空間方向が失われます。
バンパーセンサーが固着すると、ロボット掃除機は常に硬い壁にぶつかっていると信じ込まされます。この仮想的な障害物を避けるために、ロボットは知覚された衝撃から継続的に背を向け、その結果、タイトで無限の円運動が発生します。
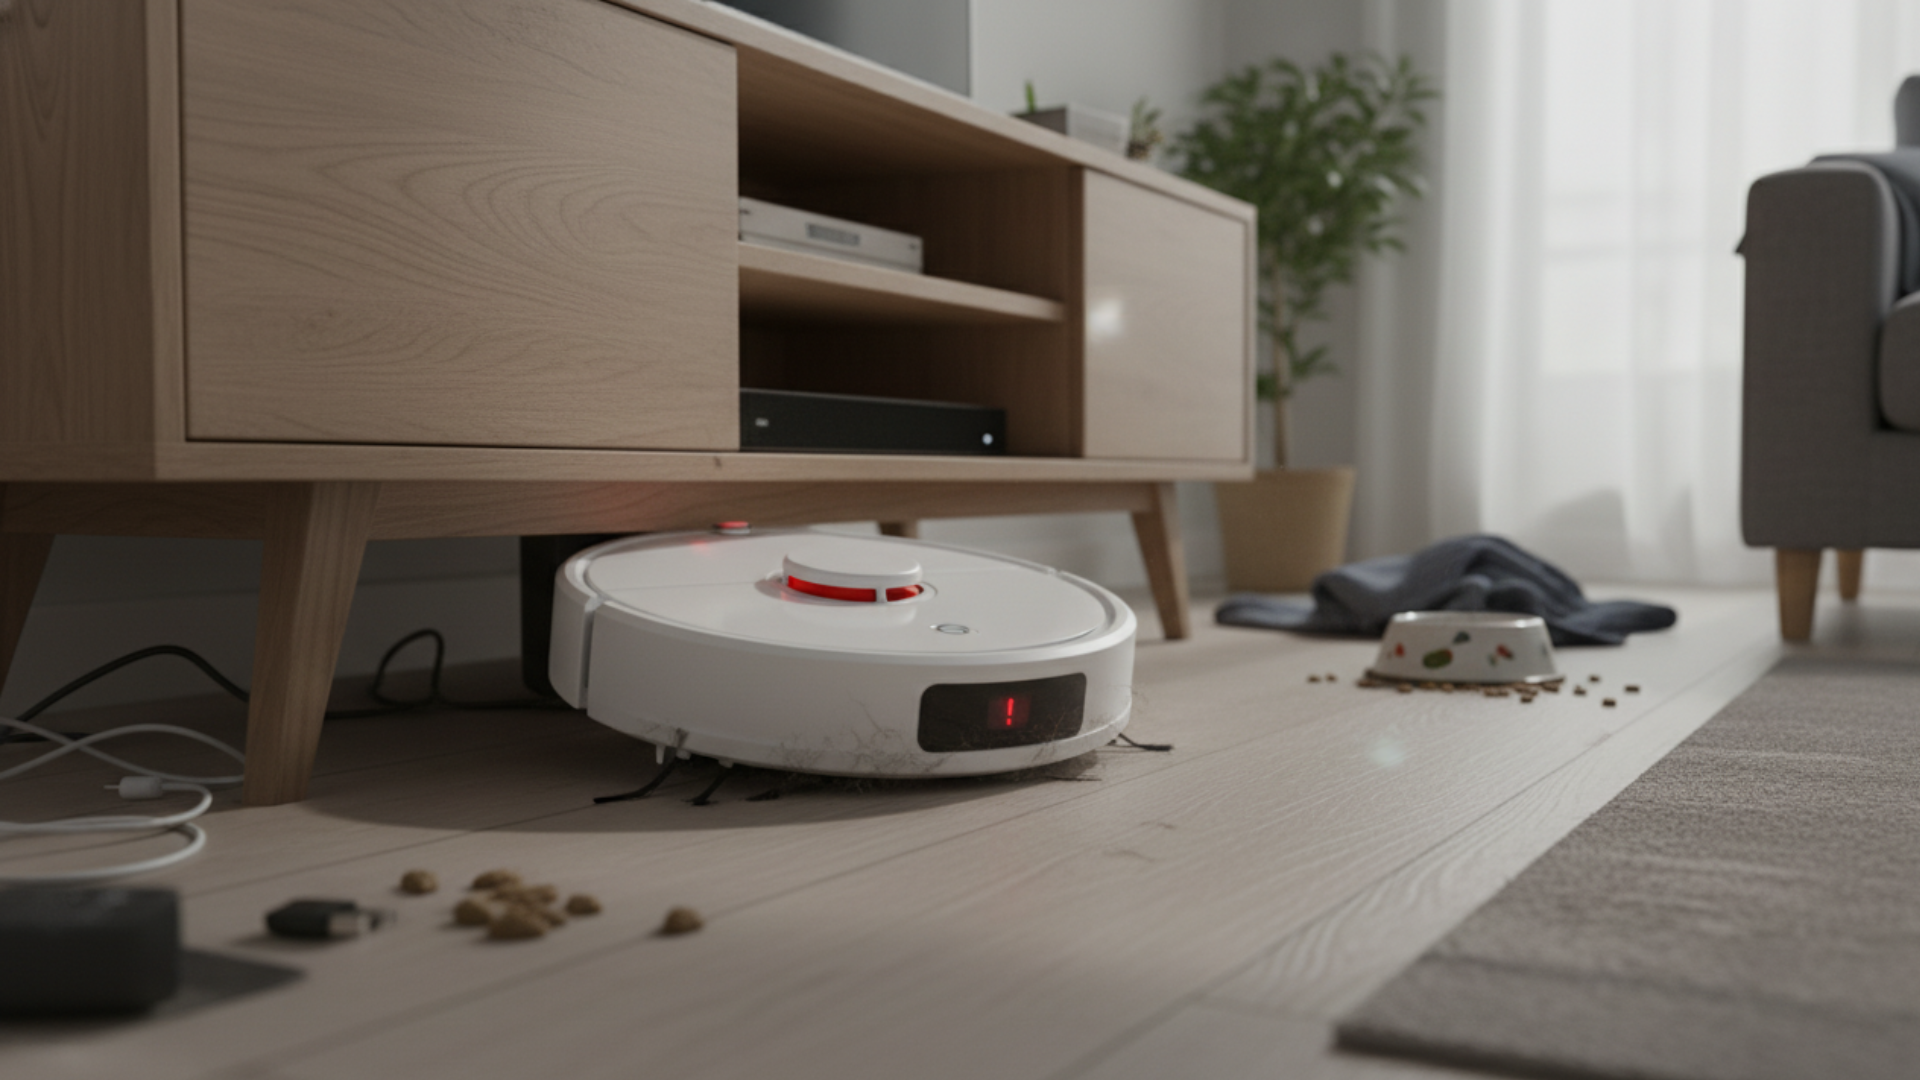
フロントバンパーは、機械の主要な物理的障害物検出器として機能します。バンパーが壁や家具に衝突すると、内部にある小さな触覚スイッチが押し込まれます。これはロボットに停止、方向転換、新しい方向への前進を指示します。
ほこり、ペットの毛、または粘着性の破片がバンパーの内側に押し込むと、内部スイッチが永久に押し込まれたままになります。ロボットのロジックでは、開いた経路を見つけるために回転する必要があると規定されています。バンパーが決して解放されないため、ロボットはコーナーに閉じ込められていると思い込み、無限に回転し続けます。
はい、クリフセンサーがブロックされていると、回転が不安定になることがよくあります。ほこり、ペットのフケ、または暗い色の床がこれらの赤外線センサーを覆うと、ロボットは自分が常に危険な落下の端にあると判断し、落下を避けるために防御的に回転させます。
クリフセンサーは、ロボットの前端の下にある小さな光学レンズです。赤外線を床から継続的に反射して、階段や急な落下を検出します。
これらの光学レンズに重い破片が付着すると、赤外線が受信機に反射できなくなります。ロボットは、この失われた信号を深い空白として解釈します。その結果、すぐに反転して向きを変えて自分自身を救います。複数のセンサーが汚れている場合、ロボットはその場で回転し、前進するためのしっかりした地面を見つけることができなくなります。
主駆動輪の 1 つが髪の毛、糸、または破片で詰まっている場合、その回転は反対側の輪より遅くなります。この不均等な力の配分により、ロボット掃除機が詰まった車輪を中心に大きく回転し、狭い円形の経路が形成されます。
ロボット掃除機は差動駆動システムを利用しています。左右の車輪をまったく同じ速度で回転させることで、マシンは完全な直線で動きます。ステアリングは、一方の車輪の速度を他方の車輪に対して変更することによって実現されます。
物理的な障害物によって車軸が制限されると、ロボットは水中にパドルが 1 つだけある手漕ぎボートのように動作します。モーターはパワーを送り続けますが、物理的な制限によりシャーシが回転してしまいます。
ロボットの内部ジャイロスコープやデジタルフロアマップが破損すると、ソフトウェアの不具合により清掃経路が中断されます。正確な空間方向がないと、ナビゲーション アルゴリズムが失敗し、物理的な位置を必死に再調整しようとするロボットがその場で回転してしまいます。

最新のスマート掃除機は、複雑なビジュアル マッピング、LiDAR、および内部ジャイロスコープを利用して、室内の正確な座標を追跡します。場合によっては、ファームウェアのエラー、サイクル途中でのバッテリー切れ、または部屋のレイアウトの突然の変更により、オペレーティング システムが著しく混乱する可能性があります。
メインプロセッサが現在のセンサーデータと保存されたデジタルマップを一致させることができない場合、局所的な回転操作を開始します。これにより、上部に取り付けられたレーザーまたはカメラが環境を 360 度スキャンして、その座標を再確立することができます。ソフトウェアのフリーズによりキャリブレーションが失敗した場合、ユニットがシャットダウンするまで回転ループが継続します。
回転するロボット掃除機を修理するには、フロントバンパーを物理的に掃除し、底部のクリフセンサーをマイクロファイバークロスで拭き、駆動輪の車軸から髪の毛のもつれを取り除き、ハードシステムリセットを実行してデジタルマッピングエラーをクリアします。
このナビゲーション エラーの解決に必要な基本的な物理的なメンテナンスは通常 5 分以内です。最も一般的なハードウェアおよびソフトウェアの原因を排除するには、次の体系的なアプローチに従ってください。
バンパーの破片を取り除く: フロントバンパーの周囲全体を複数回しっかりと叩きます。この動作により、内部のタクト スイッチの固着の原因となる隠れたほこりや破片が取り除かれます。
光学レンズの清掃: ロボットを裏返し、清潔で乾いたマイクロファイバー布で崖と追跡センサーをそっと拭きます。刺激の強い液体化学薬品の使用は避けてください。
クリアホイールアクスル: 両方の主駆動輪を押し下げて、スムーズに元に戻るようにします。車軸にしっかりと巻き付いた糸やペットの毛が見える場合は、工具を使って切断して取り除きます。
ハード リブートを実行します。 電源ボタンを押したままにして、ユニットを完全にシャットダウンします。ちょうど 1 分待って再起動すると、内部メモリの不具合が解消され、マップが強制的に再ロードされます。
ロボット 掃除機が 無限の円ダンスを実行しても、致命的なハードウェア障害の兆候であることはほとんどありません。むしろ、ほとんどの場合、汚れたクリフセンサー、フロントバンパーの固着、駆動輪の詰まり、または軽微なソフトウェアの不具合によって引き起こされる混乱したナビゲーションシステムの症状です。機械の差動ドライブと光学センサーが機械の動作をどのように決定するかを理解することで、問題を迅速に診断して解決できます。効率的で直線的なナビゲーションを確保するには、ロボットの外部センサーと車台コンポーネントの毎週の清掃スケジュールを維持してください。
信頼性の高い自動化でサプライ チェーンをアップグレード
一貫した信頼性の高いナビゲーションは、優れた製造から始まります。バンパーの固着やセンサーの故障が頻繁に発生する自動掃除機は、工場での組み立てが不十分であったり、低品質のコンポーネントが原因であることがよくあります。
信頼性の高いスマート家電製品の調達をお考えの場合は、 高性能スマート掃除ロボットを専門とする業界トップのインテリジェント メーカーである専任の研究開発チームと厳格な品質管理プロトコルを備えた 50,000 平方メートルの巨大な施設を運営し、一般的なナビゲーションの障害を排除する OEM および ODM ソリューションを精密に構築しています。航空宇宙グレードの LiDAR を搭載した高度なレーザーから、 Lincinco をご利用ください。 ロボット掃除機 完全に自動化されたセルフクリーニング ベース ステーションに至るまで、Lincinco は耐久性を重視して構築されたカスタマイズ可能なハードウェアを提供します。今すぐ Lincinco と提携して、優れたサプライ チェーンと完璧なロボット ナビゲーションを保証して、プライベート ラベルの家電ブランドを拡大しましょう。





